|
CACT |
CAPTURE-啟動控制 |
通訊位址:054EH 054FH |
||||||||||||||||||
|
各軸獨立參數 |
相關索引:7.11.1節 |
|||||||||||||||||||
|
面板/軟體 |
通訊 |
|||||||||||||||||||
|
0x2010 |
||||||||||||||||||||
|
控制模式: |
ALL |
|||||||||||||||||||
|
單位: |
- |
|||||||||||||||||||
|
設定範圍: |
0x0000∼0xF1BF |
|||||||||||||||||||
|
資料大小: |
16 Bit |
|||||||||||||||||||
|
資料格式: |
HEX |
|||||||||||||||||||
|
參數功能: |
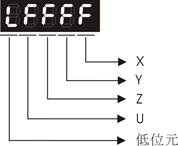
X:CAP控制
bit 0:當P5-38大於零,bit 0設1則開始抓取,DO:CAP_OK為OFF。每抓取到一點,P5-38遞減1,當P5-38為0時抓取結束,DO:CAP_OK為ON,bit 0自動清除為零。若P5-38等於零,bit 0設1則不做抓取,DO:CAP_OK清除為OFF。隨即bit 0自動清除為零。若bit 0已經等於1,寫入新值則不能再寫入1,只能寫0關閉CAP。 bit 1:本位元若為 1,抓取到第一點時,會將CAP軸目前位置設定為參數P5-76的值。 bit 2:本位元若為 1,抓取到第一點時,會將CMP的功能開啟 (P5-59,bit
0設為1,且P5-58重設為上次的數目),若CMP早已開啟,則本功能無效。 bit 3 :本位元若為 1,當所有 CAP 點抓取完成瞬間,自動觸發 PR 執行程式 #50。 |
|||||||||||||||||||
|
|
Y: CAP來源: 若 P1-19.U0 = 0:(舊版軸選擇方式,不可跨軸) 0-PR 1-本軸 AUX ENC (光學尺) 作來源 2-本軸 PULSE Cmd 3-本軸 Main ENC (主編碼器) 4∼F-CAPTURE 不作用 若 P1-19.U0 = 1:(新版軸選擇方式,可以跨軸) 0-PR 1-X 軸 AUX ENC (光學尺) 作來源 2-X 軸 PULSE Cmd 3-X 軸 Main ENC (主編碼器) 4-PR 5-Y 軸 AUX ENC (光學尺) 作來源 6-Y 軸 PULSE Cmd 7-Y 軸 Main ENC (主編碼器) 8-PR 9-Z 軸 AUX ENC (光學尺) 作來源 A-Z 軸 PULSE Cmd B-Z 軸 Main ENC(主編碼器) Z:0-NO,1-NC。 U:觸發最小間隔時間 (單位:ms) |
|||||||||||||||||||
|
NOTE NOTE |
CPLD
版本需為 0.4 (含) 以上才有支援跨軸功能 寫入本參數的限制: 當 CAP 已開啟 (即 X0 =
1),不可修改其他欄位,除非先關閉CAP 功能。 當使用舊版的命令主軸軸選擇方式 (即 P1-19.U0
= 0),CAP 來源 Y 不可超過 3。 當本 CAP 軸有作為任一凸輪的主軸時,且凸輪已嚙合,則無法修改 CAP 來源 Y 。 違反上述任一限制,本參數寫入將發生錯誤! |
|||||||||||||||||||